Real World Mapping con il Kinect
Martin Szarski, come tante altre persone,ha ragionato su possibili utilizzi del Kinect in ambito extra-ludico. Mentre molti si sono focalizzati su nuove modalità di interazione fra uomo-macchina, lui è andato a guardare la funzione che questo dispositivo offre per l’estrazione di nuvole di punti dal dispositivo. Martin partendo dallo studio di due progetti:
- Kinect Camera - http://www.ros.org/wiki/kinect_camera del gruppo ROS.org, dove si studia il problema di determinare i parametri di calibrazione empirica per la telecamera di profondità in confronto a quella del mondo reale
- Kinect Calibration- http://nicolas.burrus.name/index.php/Research/KinectCalibration di Nicolas Burrus, che invece offre un sistema semi-automatico per calibrare il sensore di profondità Kinect e l'uscita RGB mappandoli fra loro
ha dato vita a KinectMapper - https://github.com/mszarski/KinectMapper, un sistema di mappatura di nuvole di punti del mondo reale in 3D facendo uso di kinect e GPS.
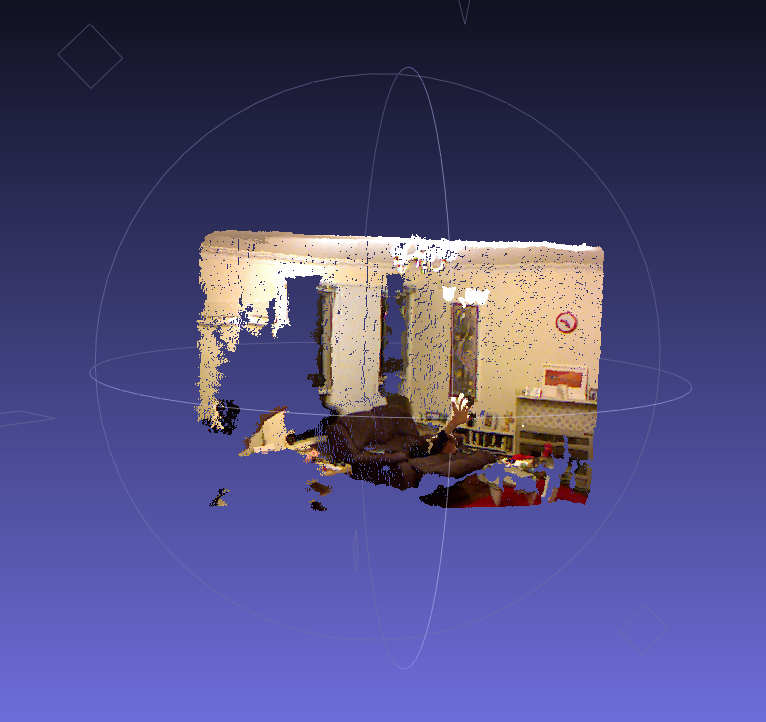
I dati vengono acquisiti in tempo reale attraverso il kinect, georiferiti con un GPS (appoggiandosi ad un cellulare Android) e producono una nuvola di punti colorati. Martin sostiene che il progetto è ancora immaturo e si presenta con un proof-of-concept, ma già questo primo screenshot prodotto dell'interno di casa sua (al centro si vede la sua mano alzata), fa capire che siamo sulla buona strada.
Dettagli sul progetto e ulteriori sviluppi direttamente dal suo blog: http://blog.decoratorpattern.com/2011/01/23/real-world-mapping-with-the-kinect/